
Hírek
A 3D gépi látást biztosító kameratípusok áttekintése: vonallézeres, sztereó és RGB-D kamerák összehasonlítása
Rövid válasz: A 3D gépi látás kameratípusai közül a három fő kategória a vonallézeres (lézeres trianguláció elvén működő), a sztereó és az RGB-D kamera. Mindegyik másképp számítja ki a mélységet — egy lézervonal elhajlásából, két kameranézet közötti eltérésből, vagy egy mélységérzékelő és egy színes kamera kombinációjából —, ezért mindegyik más feladatra a legalkalmasabb: a vonallézeres kamera nagy pontosságú profilmérésre mozgó gyártósoron, a sztereó kamera gyors, nagy látómezős mélységmérésre pusztán a környezeti fény felhasználásával, az RGB-D kamera pedig szín és mélység kombinálására robotvezérlésnél és ömlesztett alkatrészek kiválogatásánál.
Hogyan működik a 3D kamera a gépi látásban?
A hagyományos 2D kamerával ellentétben, amely egy sík képet rögzít, a 3D kamera minden ponthoz távolságértéket is rendel, és úgynevezett pontfelhőt állít elő — 3D koordináták halmazát, amelyet ipari ellenőrzéshez és méréshez használnak, és amely az objektum tényleges alakját írja le, nem csupán a megjelenését. A különböző kameratípusok eltérő módon számítják ki ezt a távolságot: egy kivetített lézervonal triangulációjával, két egyidejű kameranézet összehasonlításával, vagy azzal, hogy mérik, mennyi ideig tart, amíg a fény az objektumig és vissza ér.
Ez a módszerbeli különbség adja a kameratípusok közötti kompromisszumokat. Egy mozgó alkatrészt igénylő módszer (mint a vonallézeres szkennelés) gyártósorra való; egy két kameranézetet igénylő módszer (sztereó) nagy, jól megvilágított térhez illik; egy színt a mélységhez adó módszer (RGB-D) pedig olyan válogatási és kiválasztási feladatokhoz, ahol az objektumok megkülönböztetése ugyanolyan fontos, mint a mérésük.
Mi a vonallézeres 3D szkennelés (lézeres trianguláció)?
A vonallézeres 3D kamera egy vékony lézervonalat vetít a mozgó objektumra, és egy rögzített szögben elhelyezett kamera rögzíti, hogyan hajlik és tolódik el ez a vonal, ahogy áthalad az objektum felületén. Ahogy az alkatrész elhalad a lézer előtt, több száz ilyen egyedi profilt illesztenek össze egy teljes 3D képpé — ezt a módszert nevezik lézeres triangulációnak.
A vonallézeres szkennelés egyszerű, viszonylag olcsó, gyors és nagyon pontos, ezért ez a bevett választás a gyártósori ellenőrzéshez, ahol az alkatrészek már eleve elhaladnak egy rögzített pont mellett. Nem rögzít színinformációt, és folyamatos relatív mozgásra van szüksége a kamera és az alkatrész között ahhoz, hogy használható szkennelést készítsen — egy álló, mozgás nélküli objektumnál nem ez a megfelelő eszköz.
Mi a sztereó kamera, és hogyan működik ipari környezetben?
A sztereó kamera ipari alkalmazása két, egymástól kissé eltérő szögben elhelyezett kamerát használ, amelyek ugyanazt a jelenetet rögzítik — hasonlóan az emberi szempárhoz. A szoftver ezután megfelelteti egymásnak a két kép azonos pontjait, és a köztük lévő eltolódásból triangulációval számítja ki a távolságot.
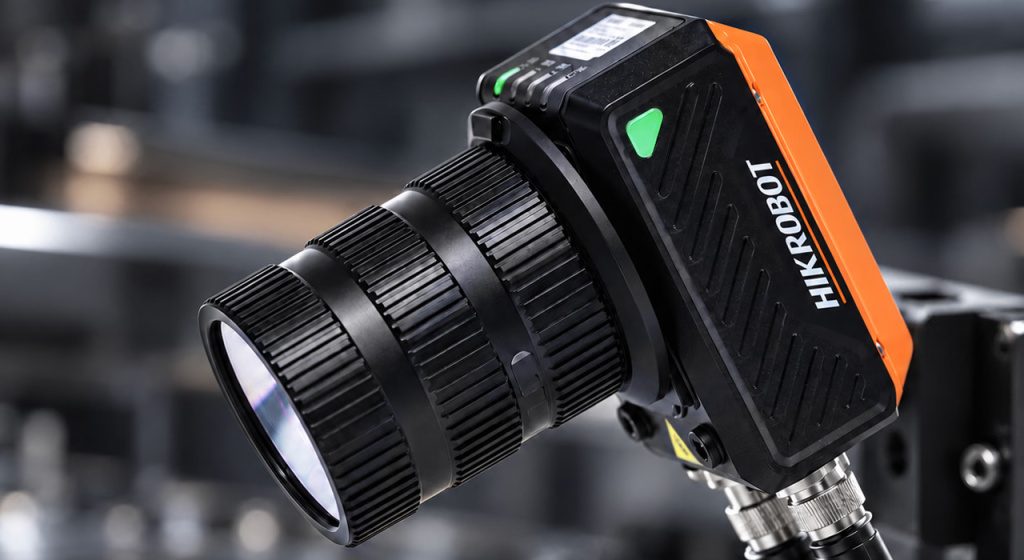
A sztereó látás fő előnye, hogy passzív: csak környezeti fényre van szüksége, nincs szükség kivetítőre vagy lézerre, ami gyors képrögzítést és nagy látómezőt tesz lehetővé. Fő gyengesége a mintázat nélküli, sima felület, ahol a szoftver nem tudja megbízhatóan megfeleltetni a pontokat a két kép között, ami hézagokat hagy a keletkező mélységtérképen. A Hikrobot sztereó kamerája pontosan erre a passzív, kétkamerás elvre épül.
Mi az RGB-D kamera, és mire használják?
Az RGB-D kamera magyarázata egyszerű: egy hagyományos színes (RGB) kamerát egy külön mélységérzékelővel párosít, így a kimenet minden pontjához szín- és távolságérték is tartozik egyszerre. Ez a kombináció lehetővé teszi, hogy egy robot vagy ellenőrző rendszer egyszerre lássa az objektum alakját és vizuális megjelenését, nem csak a mélységi adatokat önmagukban.
Ezért az RGB-D kamerák gyakori választás robotvezérléshez és ömlesztett alkatrészek kiválogatásához: az egymást fedő vagy hasonló alakú alkatrészek megkülönböztetése egy zsúfolt tárolóban sokkal könnyebb, ha a mélységi adatokhoz szín- és textúrajellemzők is társulnak, nem csak önmagában a mélység.
Strukturált fény vs. sztereó látás: mi a valódi különbség?
A strukturált fény egy ismert mintázatot — csíkokat, rácsot vagy pontokat — vetít az objektumra, és egy kamera rögzíti, hogyan torzul ez a mintázat a felületen, hogy egyetlen felvétellel kiszámítsa a teljes jelenet mélységét. A sztereó látás ezzel szemben egyáltalán nem használ kivetítőt: kizárólag két hagyományos kameranézet megfeleltetésére támaszkodik, ami csak akkor működik, ha a felületen elég textúra vagy részlet van ahhoz, hogy a szoftver megtalálja az egyező pontokat.
Strukturált fény vs. sztereó látás áttekintése
| Szempont | Strukturált fény | Sztereó látás |
|---|---|---|
| Mélységforrás | Kamerával rögzített, kivetített mintázat | Két kameranézet közötti eltérés |
| Szükséges kivetítő? | Igen | Nem (passzív, csak környezeti fény) |
| Legjobban használható | Álló, változatos textúrájú felületeken | Jól textúrázott, jól megvilágított, nagyobb jeleneteknél |
| Jellemző alkalmazás | Ömlesztett alkatrészek kiválogatása, álló alkatrész-ellenőrzés | Nagy látómezős mélységmérés, kültéri vagy nagyméretű mérés |
Time-of-flight kamera vs. sztereó kamera: melyik gyorsabb?
A time-of-flight (ToF) kamera minden egyes képponthoz méri a kibocsátott fényimpulzus és annak visszaverődése közötti időkésést, és így egyetlen lépésben állít elő teljes mélységi képkockát videó-sebességgel — ez gyorsabbá teszi a valós idejű feladatoknál, mint a sztereó látás. A sztereó látásnak fel kell dolgoznia és meg kell feleltetnie két teljes képet a mélység kinyeréséhez, ami képkockánként több számítást igényel, még akkor is, ha nincs szüksége aktív fényforrásra.
A kompromisszum fordítva jelentkezik a pontosságnál: a ToF kamerák jellemzően alacsonyabb térbeli felbontással rendelkeznek, és közeli távolságon veszítenek pontosságukból, míg egy jól megvilágított sztereó rendszer a saját munkatávolságán belül finomabb részleteket is fel tud bontani. A gyakorlatban a ToF a gyors mozgású vagy nagyobb hatótávolságú feladatokhoz illik, míg a sztereó a rögzített, jól textúrázott látómezőn belüli precíziós munkához.
Melyik 3D kamera a legjobb választás robotvezérléshez?
A legtöbb robotvezérlési és ömlesztettalkatrész-kiválogatási feladathoz az RGB-D vagy a strukturáltfény-alapú kamerák a szokásos választás, mert egyetlen álló felvétellel rögzítik a teljes jelenet mélységét — az RGB-D esetében a színt is —, ami sokkal jobban illik a tárolóból történő kiválogatáshoz, mint egy mozgó objektumokra tervezett technológia. A vonallézeres kamerák továbbra is jobban illenek a gyártósori ellenőrzéshez, ahol az objektum már eleve mozgásban van, a sztereó kamerák pedig nagyobb, jól megvilágított cellákhoz, ahol a költség és a passzív érzékelés fontosabb, mint a legfinomabb pontosság.
Itt a kamerát és a végeffektort is együtt kell méretezni: egy JAKA kobotot, amelyet RGB-D vagy sztereó kamera vezérel, még mindig a megmozgatott alkatrészekhez illő megfogóval kell felszerelni, mivel a látórendszer csak azt azonosítja, hol és hogyan kell megfogni — nem pótolja az alulméretezett vagy nem megfelelő szerszámot.
3D látás vs. 2D látás: miért van szükség a harmadik dimenzióra a minőségellenőrzésnél?
A hagyományos 2D gépi látás egy sík képen belül méri a jelenlétet, a pozíciót és a mintázatot — megbízható annak ellenőrzésére, hogy egy címke helyesen van-e nyomtatva, vagy egy alkatrész a helyén van-e, ahogy ezt a gépi látásról szóló gyakorlati útmutatónkban is bemutatjuk. Amit nem tud megbízhatóan mérni, az a magasság, a térfogat, a síkfelület vagy a deformáció — ezek egyike sem jelenik meg egy sík, kétdimenziós képen.
A 3D látás pótolja ezt a hiányzó mélységi tengelyt, ezért olyan feladatoknál alkalmazzák, amelyeket egy 2D kamera önmagában nem tud kezelni: hegesztési varrat profilmérése, töltési szint vagy térfogat-ellenőrzés, síkfelület- és deformáció-vizsgálat, valamint tűréshatár szerinti méretellenőrzés. A hogyan csökkenti a gépi látás a hibákat című cikkünk mutatja be részletesebben azt a tágabb ellenőrzési képet, amelyet a 2D és a 3D látás együtt támogat.
Hogyan válasszuk ki a megfelelő 3D kameratípust egy adott alkalmazáshoz?
A döntés négy gyakorlati kérdésen múlik. Először: az alkatrész mozgásban van egy rögzített pont mellett, vagy állva várja az ellenőrzést vagy kiválogatást — a mozgás a vonallézeres szkennelésnek, az álló helyzet a strukturált fénynek vagy az RGB-D-nek kedvez. Másodszor: szükséges-e szín a mélység mellett az alkatrészek megkülönböztetéséhez, ami kifejezetten az RGB-D felé mutat. Harmadszor: mekkora pontosságra van szükség, és milyen távolságban — a strukturált fény közeli, nagy pontosságú feladatokhoz illik, a time-of-flight pedig nagyobb távolságú, gyors feladatokhoz. Negyedszer: a környezet megvilágítása kizárja-e a passzív megközelítést, mint a sztereó látás, amely erre támaszkodik.
Hikrobot-forgalmazóként az Elvotec ugyanezeket a szempontokat veszi végig a gépjárműipari gyártókkal együttműködve, ahol a vonallézeres, a sztereó és az RGB-D kamerák gyakran egymás mellett, a gyártósor különböző állomásain kerülnek alkalmazásra.
Gyakran ismételt kérdések
Mi a különbség a vonallézeres 3D kamera és a sztereó kamera között?
A vonallézeres kamera lézervonalat vetít, és az objektumnak el kell haladnia mellette a szkenneléshez; a sztereó kamera két hagyományos kamerát és környezeti fényt használ a mélység kiszámításához, lézer vagy kivetítő nélkül.
Az RGB-D kamerák kiváltják a külön 2D kamera szükségességét?
Nem mindig. Az RGB-D kamera már önmagában is rögzít színes képet a mélység mellett, de egy dedikált 2D kamera továbbra is nagyobb felbontást vagy speciálisabb látómezőt kínálhat olyan feladatokhoz, mint a finom nyomtatás vagy a címke-ellenőrzés.
Melyik 3D kameratípus a leggyorsabb valós idejű alkalmazásokhoz?
A time-of-flight kamerák általában a leggyorsabbak, mivel egyetlen méréssel teljes mélységi képkockát rögzítenek videó-sebességgel, anélkül hogy két kép pontjait kellene egymásnak megfeleltetniük, ahogy a sztereó látás teszi.
A 3D látás olyan hibákat is felismer, amelyeket a 2D látás nem?
Igen. A magassággal, térfogattal, síkfelülettel vagy deformációval kapcsolatos hibák — egy horpadás, egy alultöltött tartály, egy elgörbült panel — gyakran nem láthatók egy sík 2D képen, de a mélység mérésekor jól láthatóvá válnak.
Szüksége van a sztereó kamerának lézerre vagy kivetítőre a működéshez?
Nem. A sztereó látás passzív — kizárólag két kameranézet megfeleltetéséből számítja ki a mélységet környezeti fény mellett, ellentétben a strukturált fénnyel vagy a vonallézeres rendszerekkel, amelyek mindegyike valamit rá kell, hogy vetítsen az objektumra.