
Hírek
A kobotok biztonsága: Hogyan működnek a kollaboratív robotok biztonsági kerítés nélkül?
Rövid válasz: A kobotok azért működhetnek biztonsági kerítés nélkül, mert a nemzetközi szabványok — az ISO 10218 és az ISO/TS 15066 — olyan kollaboratív üzemmódokat határoznak meg, elsősorban az erő- és teljesítménykorlátozást, amelyek lehetővé teszik, hogy a robot megosztott munkaterületen dolgozzon emberrel, amint egy dokumentált kockázatértékelés megerősíti, hogy az adott alkalmazás valóban biztonságos. A kerítés nélküli üzem nem magának a robotnak a tulajdonsága — attól függ, mekkora a teherbírás, a sebesség, milyen szerszám van a karon, és mit állapít meg a kockázatértékelés az adott feladatra.
Mit jelent valójában a kobot biztonság?
A kobot biztonság azt jelenti, hogy a robotot, a rászerelt szerszámot és a körülötte zajló feladatot úgy tervezték és értékelték kockázat szempontjából, hogy egy ember fizikai korlát nélkül dolgozhasson a robot mellett. Ezt olyan kollaboratív robot biztonsági szabványok határozzák meg, mint az ISO 10218 és az ISO/TS 15066 — nem egyetlen tanúsítvány egy robotmodellen, hanem a teljes alkalmazás tulajdonsága.
A hagyományos ipari robotok gyorsan mozognak és nagy terhet bírnak, ezért kerítésre, biztonsági korlátra és fényfüggönyre van szükség ahhoz, hogy az emberek távol maradjanak működés közben. A kollaboratív robotok más megközelítést alkalmaznak: a belső tervezési jellemzőket — lekerekített élek, korlátozott ízületi nyomaték, alacsonyabb üzemi sebesség — tanúsított biztonsági funkciókkal kombinálják, amelyek folyamatosan figyelik az erőt, a sebességet vagy a távolságot. Ez teszi lehetővé, hogy a kobot és az ember meghatározott feltételek mellett ugyanazon a munkaterületen dolgozzon — ez a kerítés nélküli üzem alapja.
Hogyan működnek a kobotok biztonsági kerítés nélkül?
A kerítés nélküli üzem az ISO/TS 15066 által meghatározott négy kollaboratív üzemmód egyikén alapul: biztonsági felügyelt leállás, kézi vezetés, sebesség- és távolságfelügyelet, valamint erő- és teljesítménykorlátozás. Csak az utóbbi kettő teszi lehetővé, hogy a robot és az ember egyszerre mozogjon ugyanazon a területen — az első kettő időben elválasztja a mozgásukat, még kerítés nélkül is.
A négy kollaboratív üzemmód
| Üzemmód | Hogyan működik | Robot és ember egyszerre mozog? |
|---|---|---|
| Biztonsági felügyelt leállás | A robot teljesen leáll, mielőtt az ember belép a munkaterületre | Nem |
| Kézi vezetés | A kezelő kézi vezérlőeszközzel közvetlenül irányítja a robot mozgását | Igen, kezelő által vezérelt |
| Sebesség- és távolságfelügyelet | Érzékelők figyelik a távolságot, és lassítják vagy leállítják a robotot, ahogy az ember közeledik | Igen, csökkentett sebességgel |
| Erő- és teljesítménykorlátozás | A robot ereje és teljesítménye a sérülési határértékek alatt marad; túlzott érintkezési erőnél leáll | Igen, teljes munkasebességgel |
Mi az erő- és teljesítménykorlátozás, és miért ez az alapértelmezett kobot biztonsági üzemmód?
Az erő- és teljesítménykorlátozás a leggyakoribb kobot biztonsági üzemmód, mert nincs szükség külső érzékelőkre — a korlátok magába a robot tervezésébe és vezérlőrendszerébe vannak beépítve. A robot korlátozza az érintkezéskor kifejtett erőt és nyomást, hogy az ISO/TS 15066-ban meghatározott sérülési határértékek alatt maradjon, és automatikusan leáll, ha egy ütközés meghaladja ezeket a határokat.
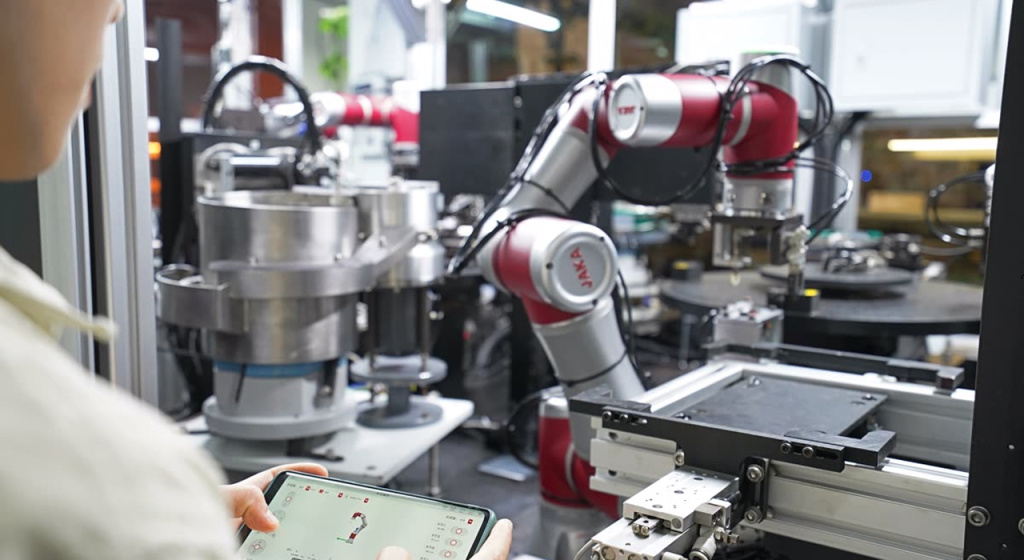
Ez az üzemmód áll a legtöbb kereskedelmi kobot, köztük a JAKA Zu sorozat alapértelmezett működése mögött. Ez teszi lehetővé, hogy a kobot közvetlenül egy kezelő mellett dolgozzon egy közös munkaasztalon kerítés nélkül — de a korlátok csak magára a robotkarra vonatkoznak. A teherbírás, a sebesség, és különösen a kar végén lévő szerszám mind befolyásolja, hogy az alkalmazás a biztonságos érintkezési erőhatárokon belül marad-e, ezért ugyanaz a robot megfelelő lehet az egyik cellában, és nem megfelelő egy másikban.
Mi a sebesség- és távolságfelügyelet, és mikor alkalmazzák?
A sebesség- és távolságfelügyelet külső érzékelőket használ — jellemzően biztonsági lézerszkennereket vagy lidart —, hogy nyomon kövesse, milyen közel van egy ember a robothoz, és ennek megfelelően állítsa a sebességet, lassítva vagy leállítva azt, ahogy csökken a távolság. Akkor alkalmazzák, ha egy feladathoz nagyobb sebességre vagy teherbírásra van szükség, mint amit az erő- és teljesítménykorlátozás önmagában biztonságosan lehetővé tenne, így a robot kerítés nélkül, felügyelt zónában működhet, ahelyett hogy folyamatosan csökkentett sebességgel futna.
A gyakorlatban ez azt jelenti, hogy dedikált biztonsági eszközöket adnak a cellához — az SDKELI biztonsági fényfüggönyei vagy az Akusense biztonsági lézerszkennerei (lidar) olyan berendezések, amelyeket ilyen felügyelt zónák kialakítására használnak vegyes ember-robot gyártósorokon.
Mi az ISO 10218 és az ISO/TS 15066, és miben különböznek?
Az ISO 10218 kobot biztonsági szabvány az ipari robotok és robotrendszerek alapvető biztonsági szabványa, amely egy gyártói részre (robot tervezése) és egy integrátori részre (hogyan telepítik a robotot egy cellába) oszlik. Az ISO/TS 15066 egy műszaki specifikáció, amelyet kifejezetten az ISO 10218 kiegészítésére írtak kollaboratív alkalmazásokhoz — itt határozzák meg a fent említett négy üzemmódot, valamint az erő- és teljesítménykorlátozás mögötti konkrét erő- és nyomáshatárokat.
Az ISO 10218 2025-ös felülvizsgálata közvetlenül beépíti az ISO/TS 15066 tartalmát a fő szabványba, ahelyett hogy külön dokumentumként kezelné, és a terminológiát "kollaboratív robotról" "kollaboratív alkalmazásra" váltja — ezzel jelezve, hogy a biztonságot egy konkrét feladatra és cellára igazolják, nem pedig egyszer és mindenkorra egy robotmodellre általánosságban.
Mit foglal magában valójában egy kockázatértékelés kollaboratív robotnál?
A kockázatértékelés kollaboratív robotnál a konkrét telepítést vizsgálja — teherbírás, sebesség, szerszám a kar végén, munkadarab alakja és a cella elrendezése —, nem pedig magára a robotra vonatkozó általános biztonsági besorolásra hagyatkozik. Ez dönti el, hogy önmagában elegendő-e az erő- és teljesítménykorlátozás, vagy szükség van-e sebesség- és távolságfelügyeletre, esetleg részleges védőkorlátra is.
Az EU piacára kerülő gépek esetében ez az értékelés jelenleg a 2006/42/EK gépekről szóló irányelv és annak harmonizált szabványai alá tartozik, amelyet 2027 januárjától az (EU) 2023/1230 rendelet vált fel. A CE-jelölés egy robotcella esetében ettől a dokumentált értékeléstől függ, nem csupán a robotgyártó saját biztonsági adatlapjától.
Biztonságos-e a kobot emberek mellett dolgozni?
Igen, amennyiben a konkrét alkalmazást megfelelően kockázatértékelték és a fenti szabványok szerint integrálták — de ez a biztonság a teljes rendszerből fakad, nem egy általános garancia a robotmodellre. A karra szerelt megfogó vagy szerszám is része ennek az egyenletnek: egy éles vagy nehéz szerszám egy egyébként megfelelő, erő- és teljesítménykorlátozott robotot is veszélyforrássá tehet, ezért a megfogó kiválasztását és rögzítését ugyanannak a kockázatértékelésnek a részeként vizsgálják, nem külön.
Milyen kobot biztonsági érzékelőket és eszközöket használnak valójában?
A robotkarba épített erőhatárokon túl a legtöbb valós kobot cella külső eszközöket is hozzáad azokhoz a helyzetekhez, amelyeket a kar saját korlátai nem kezelnek — közeli targoncák, mobil berendezések, vagy egy gyorsabb folyamatlépés a gyártósor másik pontján. A biztonsági lézerszkennerek és lidar érzékelők a leggyakoribb kiegészítők, amelyek felügyelt zónákat hoznak létre, lassítva vagy leállítva a berendezést, ahogy egy ember közeledik, és jellemzően vészleállító gombokkal és biztonsági vezérlőrelékkel párosulnak.
Ez a rétegzett megközelítés leggyakrabban vegyes gyártósori környezetben jelenik meg — a gépjárműipari összeszerelő cellák és az elektronikai ipari gyártósorok egyaránt gyakran kombinálnak egy erő- és teljesítménykorlátozott kobotot a környező területfigyelő érzékelőkkel, ahelyett hogy csak az egyik intézkedésre hagyatkoznának.
Kollaboratív robot vs. ipari robot biztonsága: mi a valódi különbség?
A két megközelítés összehasonlítása
| Szempont | Ipari robot | Kollaboratív robot (kobot) |
|---|---|---|
| Jellemző védelem | Rögzített kerítés, biztonsági korlát vagy fényfüggöny | Kockázatértékeléstől függ; gyakran kerítés nélküli |
| Sebesség és erő | Magas, általában korlátlan | Korlátozott vagy aktívan felügyelt |
| Megosztott munkaterület emberrel | Nem — csak biztonsági felügyelt leállás | Igen, erő- és teljesítménykorlátozás vagy sebesség- és távolságfelügyelet mellett |
| Irányadó szabványok | ISO 10218 | ISO 10218 és ISO/TS 15066 |
A kollaboratív robot alapjait a kollaboratív robotokról szóló útmutatónkban mutatjuk be részletesen; ez a cikk kifejezetten a besorolás mögötti biztonsági mechanizmusokra összpontosít.
Hogyan közelítsék meg a gyártók a kobot biztonságot a gyakorlatban?
A megalapozott megközelítés a feladatnál kezdődik, nem a robotnál. Először határozzuk meg a konkrét alkalmazást — teherbírás, sebesség, szerszám, cella elrendezés —, hiszen ezt értékelik kockázat szempontjából, nem az önmagában vett robotot. Másodszor végezzünk el és dokumentáljunk egy kockázatértékelést az ISO 10218 és az ISO/TS 15066 kollaboratív rendelkezései szerint. Harmadszor válasszuk ki az értékelés által alátámasztott üzemmódot: önmagában erő- és teljesítménykorlátozást könnyebb, lassabb feladatokhoz, vagy azt sebesség- és távolságfelügyelettel kombinálva, ahol nagyobb sebességre vagy teherbírásra van szükség. Negyedszer csak ott adjunk hozzá mérnöki megoldásokat — szkennereket, felügyelt zónákat, védőkorlátokat —, ahol az értékelés szerint a beépített korlátok önmagukban nem elegendők.
A JAKA cobot sorozatok összehasonlítása című cikkünk gyakorlati következő lépés egy erő- és teljesítménykorlátozott modell teherbírás- és sebességcélhoz illesztéséhez, miután ezeket a biztonsági követelményeket meghatároztuk.
Gyakran ismételt kérdések
Minden kobot biztonsági kerítés nélkül működik?
Nem automatikusan. Hogy szükség van-e kerítésre, az adott alkalmazás kockázatértékelésétől függ — a teherbírás, a sebesség és a szerszám mind számít, ezért ugyanaz a kobot modell az egyik cellában kerítés nélkül futhat, a másikban részleges védelmet igényelhet.
Mi a különbség az ISO 10218 és az ISO/TS 15066 között?
Az ISO 10218 az ipari robotok és robotrendszerek alapvető biztonsági szabványa; az ISO/TS 15066 egy kifejezetten kollaboratív alkalmazásokhoz írt kiegészítő specifikáció, amely meghatározza a négy kollaboratív üzemmódot és a mögöttük álló erőhatárokat. Az ISO 10218 2025-ös felülvizsgálata már közvetlenül beépíti ezt a kollaboratív tartalmat a fő szabványba.
Veszélyessé válhat egy kobot rossz megfogóval vagy szerszámmal?
Igen. Az erő- és teljesítménykorlátokat a robotkarra validálják, de egy nehéz, éles vagy rosszul rögzített megfogó a biztonságos határértékek fölé emelheti a teljes érintkezési erőt, ezért a kar végén lévő szerszámot ugyanannak a kockázatértékelésnek a részeként vizsgálják, mint magát a robotot.
Kötelező-e a kockázatértékelés minden kobot telepítésnél az EU-ban?
Igen. Egy robotcella CE-jelölése az EU-ban ma a gépekről szóló irányelv szerinti dokumentált kockázatértékeléstől függ, 2027 januárjától pedig az (EU) 2023/1230 rendelet alkalmazandó — ez nem opcionális papírmunka, hanem a piacra helyezés feltétele.
Mi történik, ha a kobot túl nagy erőt érzékel működés közben?
Erő- és teljesítménykorlátozás esetén a robot automatikusan leáll, amint az érintkezési erő vagy nyomás meghaladja az ISO/TS 15066-ban meghatározott határértékeket, ahelyett hogy tovább mozogna az akadályon keresztül.